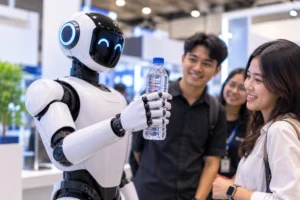
Gaya cengkeram tangan robot diuji dengan membuat tangan itu mencengkeram atau menekan benda uji yang berisi load cell terkalibrasi, lalu membaca gaya yang benar-benar terukur dari luar robot. Angka dari motor atau sensor internal robot hanya menjadi pembanding, bukan acuan. Kekuatan sebuah tangan ditentukan oleh aktuator, kontroler, desain mekanik, konfigurasi jari, dan ukuran objek sekaligus, sehingga satu angka di lembar spesifikasi tidak menceritakan hasil di dunia nyata. Draf NIST Special Publication 1227 menegaskan bahwa uji kinerja tangan robot membutuhkan sistem ukur independen agar hasil antarperangkat bisa dibandingkan tanpa terpengaruh akurasi gaya dan latensi data internal robot.
Topik ini semakin dekat dengan pasar kita. Chery lewat AiMOGA Robotics membuka pre-order global Mobo, robot humanoid pendamping keluarga, dan salah satu dari 35 pengguna pertamanya berasal dari Indonesia. Dua robot AiMOGA lain, Mornine dan Argos, belum dijual secara umum tetapi bisa dipesan secara khusus di Indonesia, dengan harga Mornine mulai Rp800 juta. AGIBOT juga hadir dengan robot humanoid seri A3 dan G, dan Meta dikabarkan menggarap robot humanoid Max bersama Fourier. Frasa “mulai dijual” di sini berarti pre-order dan pemesanan khusus, bukan etalase toko biasa. Arahnya tetap jelas: importir, integrator, kampus, dan laboratorium uji akan makin sering ditanya, berapa Newton gaya yang sebenarnya diberikan tangan itu?
Pertanyaan tersebut penting bagi teknisi dan engineer karena jawabannya dipakai untuk tiga keputusan berbeda: memastikan tangan cukup kuat untuk beban kerjanya, memastikan tangan tidak terlalu kuat di dekat manusia, dan memverifikasi bahwa sensor sentuh bawaan robot membaca gaya dengan benar. Ketiganya membutuhkan alat ukur yang berdiri di luar robot. Artikel ini membahas gaya apa yang diukur, rentang gaya yang relevan, prosedur ujinya, cara memilih kapasitas sensor, dan kesalahan yang paling sering merusak data.
Daftar Isi
- Mengapa angka dari robot sendiri tidak cukup?
- Gaya apa saja yang perlu diukur pada tangan robot?
- Berapa rentang gaya yang relevan?
- Bagaimana prosedur uji dengan load cell?
- Studi kasus: dua uji NIST pada tangan robot riset
- Bagaimana memilih kapasitas sensor agar angkanya berguna?
- Apa yang dibutuhkan selain sensor?
- Kesalahan umum pada jig uji gaya cengkeram
- Instrumentasi untuk jig uji gaya jari
- Kesimpulan
- FAQ
- Sumber dan referensi
Mengapa Angka dari Robot Sendiri Tidak Cukup untuk Menyatakan Kekuatan Cengkeram?
Karena angka internal adalah klaim sistem tentang dirinya sendiri, dan cara robot memperkirakan gaya berbeda-beda. NIST mencatat bahwa tangan robot memakai beragam teknologi sensor, mulai dari pembacaan arus pada motor penggerak, load cell, barometer, transduser tekanan, sampai susunan sensor taktil. Setiap teknologi punya kalibrasi, keterbatasan, dan latensi sendiri.
Contohnya ada di dokumen NIST yang sama. Satu tangan uji memperkirakan gaya jari dari arus motor, sementara tangan lain dipasangi sensor taktil berprinsip resistansi dan impedansi. Untuk menilai ketiganya, NIST menekan jari ke load cell tiga sumbu terkalibrasi dan menghitung galat antara pembacaan sensor tangan dan pembacaan acuan, yaitu RMSE dan galat maksimum. Load cell eksternal berperan sebagai kebenaran dasar (ground truth).
Artinya bagi pengguna: angka gaya dari antarmuka robot boleh dipakai sebagai estimasi kerja, tetapi klaim kekuatan, klaim keselamatan, dan klaim akurasi sensor sentuh harus diverifikasi dengan sensor gaya yang kalibrasinya diketahui dan tidak bergantung pada robot.
Gaya Apa Saja yang Perlu Diukur pada Tangan Robot?
Kekuatan tangan bukan satu angka. NIST memecahnya menjadi beberapa metrik elementer, masing-masing dengan metode uji dan instrumen ukur sendiri. Pemecahan ini membantu menjawab pertanyaan yang berbeda: seberapa kuat satu jari, seberapa kuat cengkeraman penuh, seberapa tahan objek terhadap selip, dan seberapa halus jari bisa menyentuh.
| Uji | Pertanyaan yang dijawab | Instrumen ukur | Catatan |
|---|---|---|---|
| Finger strength | Berapa gaya maksimum yang bisa diberikan satu jari? | Load cell terkalibrasi satu atau tiga sumbu, dengan kolom kaku sebagai penerus beban | Jari terentang penuh menghasilkan kondisi terlemah |
| Grasp strength | Berapa gaya maksimum cengkeraman pada objek? | Silinder terbelah (split cylinder) berisi load cell sumbu tunggal yang sejajar | Cengkeraman pinch dan wrap; dua orientasi, 0° dan 90° |
| Slip resistance | Berapa gaya tarik maksimum sebelum objek selip? | Pipa PVC ASTM D2665 dan load cell sumbu tunggal | Metrik yang diambil adalah puncak gaya tarik |
| Touch sensitivity | Berapa gaya kontak terkecil yang disadari jari? | Load cell tiga sumbu | Gaya puncak dibandingkan dengan kecepatan menutup jari |
| Force calibration dan force tracking | Seberapa benar sensor internal, dan seberapa tepat jari mengikuti gaya target? | Load cell tiga sumbu terkalibrasi | RMSE, galat maksimum, dan overshoot |
Dari tabel ini terlihat bahwa laboratorium dengan sensor gaya sumbu tunggal sudah bisa menjalankan uji kekuatan jari, kekuatan cengkeram, dan ketahanan selip. Uji yang menuntut arah gaya, seperti galat arah pada force calibration, memerlukan sensor multi-sumbu. NIST juga memimpin pengembangan work item di subkomite ASTM F45.05, termasuk Grasp-Type Robot End-Effectors: Grasp Strength Performance dan alat ukur gaya terbelah pendukungnya, menurut halaman proyek NIST. Metode ujinya masih bergerak ke arah standar konsensus.
Berapa Rentang Gaya yang Relevan: dari Beberapa Newton sampai Ratusan Newton?
Rentangnya sangat lebar, dan itu langsung memengaruhi pilihan sensor. Di sisi bawah, NIST mengutip penelitian Romano dan kawan-kawan yang menguji kontrol cengkeraman halus: sebuah cangkir dipegang pada beban tetap 5 N, lalu diberi tambahan kelereng dalam gelombang sekitar 0,6 N untuk melihat respons selip. Uji force calibration NIST sendiri memakai profil gaya mulai 1 N.
Di sisi atas, rujukan yang paling sering dikutip adalah batas kontak manusia dan robot kolaboratif dari ISO/TS 15066. Menurut tabel parameter model tubuh yang diringkas dalam makalah arXiv, gaya maksimum yang diizinkan untuk tangan dan jari adalah 140 N. Contoh protokol pengukuran dari dokumen pendamping panduan Fraunhofer (2022) memuat nilai gaya dan tekanan per titik tubuh, termasuk nilai transien yang dua kali nilai kuasi-statik.
| Titik pada tangan | Gaya kuasi-statik | Tekanan kuasi-statik | Gaya transien | Tekanan transien |
|---|---|---|---|---|
| Bantalan jari telunjuk (dominan) | 140 N | 300 N/cm² | 280 N | 600 N/cm² |
| Pangkal ibu jari | 140 N | 200 N/cm² | 280 N | 400 N/cm² |
| Telapak tangan (dominan) | 140 N | 260 N/cm² | 280 N | 520 N/cm² |
| Punggung tangan (dominan) | 140 N | 200 N/cm² | 280 N | 400 N/cm² |
Beberapa hal perlu dipahami. Pertama, angka-angka ini adalah batas kontak dengan tubuh manusia, bukan spesifikasi cengkeraman. Kedua, tekanan dibatasi bersama gaya, sehingga geometri permukaan kontak ikut menentukan hasil. Ketiga, seri ISO 10218 direvisi pada 2025 (ISO 10218-2:2025), jadi rujukan angka sebaiknya dicek ke edisi yang berlaku untuk proyek Anda. Ringkasan populer di internet juga tidak selalu konsisten dalam menyebut nilai kuasi-statik dan transien.
Implikasinya praktis: satu tangan robot bisa perlu diukur dari sekitar 1 N sampai di atas 140 N. Tidak ada satu kapasitas sensor yang melayani seluruh rentang itu dengan galat relatif yang sama baiknya, sehingga kapasitas harus dipilih sesuai pertanyaan ujinya.
Bagaimana Prosedur Uji Kekuatan Jari dan Cengkeraman dengan Load Cell?
Prosedur berikut mengikuti metode finger strength NIST, dengan beberapa penyesuaian praktis untuk sensor sumbu tunggal.
- Siapkan rantai ukur. Sensor, kolom atau pelat penerus beban yang rata dan keras, penguat atau indikator, dan perangkat akuisisi data. Tetapkan satuan Newton sejak awal.
- Pasang sensor pada dudukan kaku. Untuk sensor sumbu tunggal, atur posisi agar gaya jari tegak lurus terhadap permukaan sensor. NIST mencatat bahwa langkah ini mencegah gaya menyebar ke arah yang tidak terukur. Kolom kaku juga membantu menghindari tabrakan tangan dengan badan sensor.
- Posisikan jari tepat di atas sensor dan verifikasi pembacaan nol. Lakukan tare dengan seluruh fixture terpasang.
- Perintahkan jari menutup penuh di bawah kontrol posisi sampai kontroler jenuh. Pada uji awal, naikkan batas daya secara bertahap supaya gaya puncak yang tak terduga tidak melampaui kapasitas sensor.
- Tahan kontak beberapa detik, lalu tarik jari ke posisi awal.
- Ulangi siklus dan rekam data sepanjang uji. Contoh NIST memakai 32 siklus per jari. Untuk menentukan jumlah ulangan, Appendix D NIST menyarankan menjalankan sekitar sepuluh percobaan awal, lalu menghitung jumlah yang dibutuhkan dari simpangan baku dan galat yang bisa diterima.
- Hitung kekuatan dari wilayah kuasi-statik. Ambil rata-rata gaya pada fase kontak yang stabil dan abaikan puncak dinamis saat benturan. NIST menjelaskan bahwa cara ini menghilangkan efek momentum kontak dan menghasilkan kekuatan jari pada kondisi tunak.
NIST menguji jari dalam posisi terentang penuh karena lengan momen yang timbul saat kontak paling besar pada posisi itu. Konfigurasi tersebut memberikan kekuatan jari terendah, sehingga konfigurasi lain hanya akan menghasilkan nilai yang sama atau lebih tinggi. Panduan dasar tentang pengukuran gaya tarik dan tekan, termasuk pencatatan data dan pengulangan, juga dibahas pada panduan pengukuran gaya tarik dan tekan untuk quality control.
Bagaimana dengan cengkeraman penuh dan ketahanan selip?
Untuk cengkeraman penuh, NIST memakai silinder terbelah yang menyimpan dua load cell sumbu tunggal di antara kedua belahan. Gaya cengkeram total adalah jumlah pembacaan load cell yang sejajar. Karena artefak ini hanya mengukur satu arah, pengujian diulang pada dua orientasi, 0° dan 90°, lalu resultannya dihitung dari norma L2 kedua rata-rata. Beberapa diameter silinder dipakai untuk melihat sebaran kinerja.
Untuk ketahanan selip, objeknya adalah pipa PVC standar ASTM D2665 yang ditarik secara aksial dengan laju gaya terkontrol sampai selip kasar terlihat. Gaya tarik maksimum sebelum selip dicatat sebagai metrik.
Studi Kasus: Dua Uji NIST pada Tangan Robot Riset
Kasus 1: kekuatan jari dan cengkeraman pada dua tangan berbeda
NIST menguji dua tangan: Hand 1, tangan tiga jari dengan tujuh derajat aktuasi dan sensor taktil opsional, dan Hand 2, griper adaptif dengan sensor arus motor. Pada uji kekuatan jari, load cell enam sumbu dengan kolom kaku merekam gaya pada 3000 Hz, dan setiap jari diuji 32 siklus. Pada uji cengkeraman, silinder terbelah berdiameter 50 mm dan 80 mm yang berisi dua load cell sumbu tunggal dibuka dan ditutup 32 kali untuk tiap orientasi.
Dua pelajaran muncul dari dokumen tersebut. Pertama, NIST menyebut adanya variabilitas bawaan kekuatan antarjari, bahkan pada jari yang secara mekanis setara, sehingga setiap jari harus diuji sendiri. Kedua, orientasi yang dominan berbeda per tangan: pada contoh NIST, Hand 1 dominan pada orientasi 0° dengan silinder 80 mm, sedangkan Hand 2 dominan pada 90° dengan silinder 50 mm. Mengukur hanya satu orientasi akan meremehkan atau salah menggambarkan gaya cengkeram.
Kasus 2: ketahanan selip pada pipa PVC berbagai diameter
Pada uji selip, NIST memakai empat diameter dalam pipa PVC, yaitu 25,4 mm, 50,8 mm, 76,2 mm, dan 101,6 mm, dengan sepuluh pengulangan per tangan dan diameter. Penarik linear dengan kabel dan pegas memberi pembebanan bertahap, sementara load cell sumbu tunggal merekam gaya tarik.
Profil gaya naik hampir linear, mencapai puncak, lalu turun. NIST menafsirkan penurunan itu sebagai peralihan dari gesekan Coulomb statik ke dinamik. Pelajarannya: yang dicatat adalah puncaknya, sehingga laju sampling dan kemampuan sensor menangkap puncak itu menentukan kualitas data.
Bagaimana Memilih Kapasitas Sensor agar Angkanya Berguna?
Pilih kapasitas sedikit di atas gaya maksimum yang mungkin terjadi, bukan jauh di atasnya. Alasannya ada pada cara spesifikasi load cell ditulis. Kesalahan linearitas, histeresis, dan repeatability umumnya dinyatakan sebagai persentase dari skala penuh (% F.S.), sehingga galat absolutnya hampir tetap di seluruh rentang. Pada sensor 200 N dengan toleransi 1,0 % F.S., galatnya sekitar ±2 N. Pada pembacaan 140 N itu setara ±1,4 % dari pembacaan, tetapi pada pembacaan 20 N sudah ±10 %.
Faktor kedua adalah beban batas. Pada uji kekuatan jari, kontroler sengaja dibuat jenuh, sehingga gaya puncaknya bisa melampaui perkiraan. Sensor dengan beban batas 120 % dari kapasitas hanya memberi margin 20 %. Tentukan kapasitas dari gaya maksimum aktuator yang diketahui, bukan dari gaya yang diharapkan saat operasi normal.
Faktor ketiga adalah sinyal. Sensor jembatan regangan memberikan keluaran dalam mV/V. Sensor dengan keluaran nominal 1,0 sampai 1,5 mV/V pada eksitasi 5 V menghasilkan sinyal skala penuh hanya 5 sampai 7,5 mV. Untuk membedakan perubahan 0,1 % F.S., penguat atau perangkat akuisisi harus mampu membaca selisih sekitar 5 sampai 7,5 µV. Rantai ukur yang tidak mampu melakukannya akan membuang sebagian resolusi sensor.
Faktor keempat adalah satuan. Sebagian datasheet memetakan 5 kg ke 50 N, yaitu dengan membulatkan percepatan gravitasi menjadi 10 m/s². Dengan g = 9,80665 m/s², 5 kgf setara 49,03 N, sehingga selisihnya sekitar 2 %. Selisih itu lebih besar daripada toleransi linearitas sensor, jadi tetapkan Newton sebagai satuan acuan sejak awal dan jangan mencampur kgf dengan N dalam satu laporan.
Apa yang Dibutuhkan Selain Sensor? Rantai Ukur dan Kalibrasi
Sensor jembatan regangan tidak menampilkan angka. Ia membutuhkan tegangan eksitasi yang stabil, penguat atau indikator dengan masukan mV/V, dan perangkat akuisisi dengan laju sampling yang sesuai. Contoh NIST merekam pada 3000 Hz, sehingga puncak kontak dan profil selip terekam dengan baik. Satu hal lagi: sensor dengan hambatan masukan 350 Ω pada eksitasi 5 V menarik arus sekitar 14 mA, dan kanal akuisisi harus mampu menyuplainya.
Kalibrasi harus mencakup seluruh rantai, bukan hanya sensor. Standar ISO 376 pada edisi 2004 mendefinisikan instrumen ukur gaya sebagai rangkaian dari transduser gaya sampai indikator, dan edisi 2011 mengatur kalibrasi dan klasifikasi instrumen tersebut. Penjelasan umum tentang mengapa alat ukur perlu dikalibrasi dan dirawat bisa dibaca pada pembahasan kalibrasi dan pemeliharaan alat ukur.
Di antara kalibrasi formal, pemeriksaan sederhana dengan massa acuan membantu menangkap kesalahan skala. Letakkan massa yang diketahui tepat di tengah penerus beban, lalu bandingkan pembacaan dengan m × 9,80665 N. Pemeriksaan ini tidak menggantikan kalibrasi, tetapi cepat mengungkap kesalahan penskalaan atau kabel.
Kesalahan Umum pada Jig Uji Gaya Cengkeram
- Beban miring atau di luar sumbu. Sensor tekan hanya terkalibrasi untuk gaya sepanjang sumbunya. Seperti dijelaskan artikel Machine Design tentang galat kalibrasi tekan load cell, sudut kemiringan dan titik kontak menjadi sumber galat pada pembebanan tekan.
- Jari lunak langsung menyentuh permukaan sensor yang kecil. Luas kontak berubah selama pembebanan dan tekanan lokal naik. Gunakan kolom atau pelat penerus beban yang rata dan keras, seperti yang dicatat NIST.
- Lupa melakukan nol dengan fixture terpasang. Penyimpangan sinyal nol pada sensor miniatur bisa mencapai beberapa persen dari skala penuh, dan berat fixture ikut terbaca.
- Mengambil puncak dinamis sebagai kekuatan jari. Puncak benturan mencerminkan momentum, bukan kekuatan tunak. Ambil wilayah kuasi-statik.
- Melampaui beban batas saat kontroler jenuh. Naikkan daya bertahap dan batasi gaya secara mekanis jika perlu.
- Mencampur kgf dan N. Selisih sekitar 2 % akibat pembulatan g bisa dikira galat sensor.
- Membandingkan sensor internal dan eksternal tanpa menyelaraskan sumbu dan waktu. Latensi data dan perbedaan arah gaya membuat galat tampak lebih besar atau lebih kecil dari kenyataan.
- Menarik atau menekuk kabel sensor. Kabel yang bergerak menimbulkan pergeseran sinyal. Amankan kabel pada dudukan.
Pola penyebab dan solusi untuk hasil uji gaya yang berubah-ubah dari satu pengulangan ke pengulangan lain juga dibahas pada pembahasan penyebab hasil uji gaya yang tidak konsisten.
Instrumentasi untuk Jig Uji Gaya Jari
Untuk jig uji gaya jari dan cengkeraman skala laboratorium, sensor tekan miniatur Force Gage PCE-C-R10LFC series 5-100 kg cocok untuk ruang sempit. Badan sensor berdiameter 10 mm, berbahan stainless steel, dengan proteksi IP65. Kapasitas nominal dapat dipilih: 5, 10, 20, 30, 50, atau 100 kg, setara 50 sampai 1000 N, sehingga kapasitas perlu ditentukan sejak awal sesuai prosedur pemilihan di atas. Gambar dimensi datasheet menunjukkan tinggi badan sekitar 3,5 mm untuk kapasitas 5 sampai 30 kg dan 6 mm untuk 50 sampai 100 kg.
| Parameter | Nilai |
|---|---|
| Kapasitas nominal (F.S.) | 5 / 10 / 20 / 30 / 50 / 100 kg, setara 50 / 100 / 200 / 300 / 500 / 1000 N (dapat dipilih) |
| Beban batas | 120 % |
| Beban putus | 150 % |
| Keluaran nominal | 1,0 sampai 1,5 mV/V |
| Tegangan eksitasi | 2,5 sampai 5 V (maksimum 5 V) |
| Penyimpangan sinyal nol | ±2 % F.S. |
| Linearitas, histeresis, repeatability | masing-masing 1,0 % F.S. |
| Creep (30 menit) | 0,1 % F.S. |
| Resistansi masukan / keluaran | 350 ± 10 Ω / 350 ± 3 Ω |
| Resistansi isolasi | ≥ 5000 MΩ pada 100 VDC |
| Suhu lingkungan nominal / suhu kerja | -10 sampai 60 °C / -20 sampai 80 °C |
| Koefisien suhu (nilai karakteristik dan titik nol) | 0,1 % F.S. per 10 °C |
| Kabel | Ø 2 mm, panjang 3 m, ujung terbuka (EXC+ merah, EXC- hitam, SIG+ hijau, SIG- putih, GND kuning) |
Berikut perhitungan ilustratif yang memakai toleransi 1,0 % F.S. dan beban batas 120 % dari tabel di atas untuk setiap kapasitas, dibandingkan pada tiga pembacaan: 20 N, 50 N, dan 140 N, yaitu batas kuasi-statik tangan dan jari.
| Kapasitas | Beban batas 120 % | ±1,0 % F.S. | Galat relatif pada 20 N | Galat relatif pada 50 N | Galat relatif pada 140 N |
|---|---|---|---|---|---|
| 50 N | 60 N | ±0,5 N | ±2,5 % | ±1,0 % | di atas beban batas |
| 100 N | 120 N | ±1,0 N | ±5,0 % | ±2,0 % | di atas beban batas |
| 200 N | 240 N | ±2,0 N | ±10,0 % | ±4,0 % | ±1,4 % |
| 300 N | 360 N | ±3,0 N | ±15,0 % | ±6,0 % | ±2,1 % |
| 500 N | 600 N | ±5,0 N | ±25,0 % | ±10,0 % | ±3,6 % |
| 1000 N | 1200 N | ±10,0 N | ±50,0 % | ±20,0 % | ±7,1 % |
Tabel ini hanya menghitung satu komponen kesalahan sebagai ilustrasi. Galat gabungan dari linearitas, histeresis, repeatability, suhu, dan penyimpangan sinyal nol ditentukan lewat kalibrasi pada rantai ukur lengkap. Dari tabel terlihat bahwa untuk memverifikasi batas 140 N, kapasitas 200 N memberi margin beban batas 240 N dengan galat relatif terkecil di antara pilihan yang aman.
Beberapa batas teknis perlu diperhatikan agar data tetap valid. Sensor ini tidak memiliki layar, sehingga memerlukan penguat atau indikator mV/V, atau perangkat akuisisi data. Kapasitas terkecilnya 50 N, sehingga pengukuran sentuhan sangat halus di bawah beberapa Newton lebih sesuai memakai sensor berkapasitas lebih rendah. Sensor mengukur gaya normal pada satu sumbu, jadi arah gaya geser tidak terbaca. Untuk pengukuran gaya tekan dengan layar dan pencatatan data pada titik yang sulit dijangkau, pendekatan dengan sel ukur eksternal dibahas pada pembahasan pengukuran gaya tekan di area sulit dijangkau.
Kesimpulan
Gaya cengkeram tangan robot diuji dari luar. Tangan diminta menekan atau mencengkeram benda uji yang dilengkapi load cell terkalibrasi, dan angka dari instrumen itulah yang dipakai untuk menilai kekuatan jari, kekuatan cengkeram, ketahanan selip, dan akurasi sensor sentuh bawaan robot. Sistem ukur independen diperlukan karena angka internal robot dipengaruhi kalibrasi, latensi, dan prinsip sensornya sendiri.
Rentang gayanya lebar. Dari kisaran 1 N sampai 5 N pada uji sentuhan halus, sampai 140 N sebagai batas kuasi-statik kontak dengan tangan manusia. Karena galat sensor dinyatakan terhadap skala penuh, kapasitas harus dipilih dengan hati-hati: terlalu kecil berisiko melampaui beban batas saat kontroler jenuh, terlalu besar membuat galat relatif membengkak pada gaya rendah.
Prosedurnya mengikuti pola yang sudah dibuktikan NIST: jari terentang penuh, nol terverifikasi, tutup penuh sampai jenuh, ulang puluhan kali, lalu ambil rata-rata fase kuasi-statik. Sebagian besar kegagalan di lapangan datang dari hal sederhana, yaitu beban miring, tidak melakukan nol, atau mengambil puncak benturan sebagai kekuatan.
Dengan robot humanoid yang mulai masuk lewat pre-order dan pemesanan khusus, kemampuan mengukur gaya dari luar akan menjadi kompetensi dasar laboratorium uji dan tim engineering. Angka gaya yang bisa dipercaya berasal dari alat ukur di luar robot, bukan dari robot itu sendiri.
FAQ
Berapa gaya cengkeram tangan robot humanoid?
Tidak ada angka universal. NIST menyebut kekuatan sebagai fungsi kemampuan aktuator, kontroler, desain mekanik, konfigurasi cengkeraman, dan ukuran objek. Nilainya harus diukur per tangan, per jari, dan per konfigurasi.
Bisakah arus motor dipakai untuk menaksir gaya jari?
Bisa sebagai estimasi. Salah satu tangan dalam contoh NIST memakai arus motor untuk memperkirakan gaya per jari. Akurasinya perlu diverifikasi terhadap load cell eksternal lewat uji force calibration, yang menghitung RMSE dan galat maksimum.
Mengapa angka 140 N sering dikutip?
Itu batas gaya kuasi-statik untuk tangan dan jari pada kontak manusia dan robot kolaboratif menurut ISO/TS 15066, bukan spesifikasi cengkeraman. Nilai transiennya dua kali lipat, dan batas tekanan per titik tubuh juga berlaku. Periksa edisi standar yang berlaku untuk proyek Anda.
Berapa kali uji harus diulang?
Contoh NIST memakai 32 siklus untuk kekuatan jari dan cengkeraman, serta 10 pengulangan untuk selip. Appendix D menyarankan sekitar sepuluh percobaan awal, lalu menghitung jumlah yang dibutuhkan dari simpangan baku dan galat yang bisa diterima.
Apakah sensor sumbu tunggal cukup?
Cukup untuk uji kekuatan jari, kekuatan cengkeram, dan selip bila gaya diarahkan tegak lurus ke permukaan sensor. Sensor sumbu tunggal tidak membaca gaya geser atau galat arah. Untuk itu diperlukan sensor multi-sumbu.
Berapa kapasitas sensor yang sebaiknya dipilih?
Mulai dari gaya maksimum aktuator yang diketahui, tambahkan margin terhadap beban batas sensor, lalu periksa galat relatif pada gaya kerja yang paling sering diukur. Untuk memverifikasi batas 140 N pada sensor dengan beban batas 120 %, kapasitas 100 N tidak cukup karena beban batasnya hanya 120 N.
Apakah sensor miniatur ini dipasang di dalam robot humanoid komersial?
Artikel ini membahasnya sebagai sensor untuk jig uji dan validasi di laboratorium. Konfigurasi sensor internal robot komersial tertentu tidak dibahas dan tidak diklaim.
Seberapa sering sensor perlu dikalibrasi?
Tidak ada satu interval universal. Interval ditentukan oleh frekuensi pemakaian, kejadian kelebihan beban, dan persyaratan mutu laboratorium. Sensor yang pernah melampaui beban batas sebaiknya diperiksa sebelum dipakai kembali.
-

Force Gage PCE-VTS 50-PFG 500-KIT incl. Test Stand
Lihat Produk -
Force Gage PCE-PFG 2K
Lihat Produk -
Force Gage PCE-N50F
Lihat Produk -
Force Gage PCE-TAT 10
Lihat Produk -
Force Gage PCE-PFG 20-ICA incl. ISO-calibration certificate
Lihat Produk -
Force Gage PCE-MTS500-DFG N 5K-KIT incl. Force Test Stand
Lihat Produk -
Force Gage PCE-HFG 2.5K-E100
Lihat Produk -
Force Gage PCE-PTR 200N
Lihat Produk


Sumber dan Referensi
- Falco, J., Van Wyk, K., Messina, E. (2018). Performance Metrics and Test Methods for Robotic Hands (Draft), NIST Special Publication 1227. nvlpubs.nist.gov
- Falco, J., Hemphill, D., Kimble, K., Messina, E., Norton, A., Ropelato, R., Yanko, H. (2020). Benchmarking Protocols for Evaluating Grasp Strength, Grasp Cycle Time, Finger Strength, and Finger Repeatability of Robot End-effectors, IEEE Robotics and Automation Letters. doi.org/10.1109/LRA.2020.2964164
- NIST. Grasping, Manipulation, and Contact Safety Performance of Robotic Systems (halaman proyek). nist.gov
- Safe Physical Human-Robot Interaction through Variable Impedance Control based on ISO/TS 15066, arXiv:2311.13814. arxiv.org
- Fraunhofer. Leitfaden Zusatzdokument: Muster Messprotokoll (2022). fordatis.fraunhofer.de
- ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells. iso.org
- ISO 376:2011, Metallic materials — Calibration of force-proving instruments used for the verification of uniaxial testing machines; dan edisi 2004 sebagaimana diadopsi dalam NF EN ISO 376. ISO 376:2011 | NF EN ISO 376
- Price, M. Load Cell Compression Calibration Errors, Machine Design. machinedesign.com